- Productos
- Acerca de RYAN
- Solución
- Apoyo
- Noticias
- Contáctenos

Autor: Editor del sitio Hora de publicación: 2026-07-17 Origen: Sitio
La evaluación de los sistemas de imágenes térmicas a menudo comienza con una pregunta sencilla que tiene una respuesta muy compleja: ¿hasta dónde puede ver? Los materiales de marketing de los fabricantes suelen alardear de cifras impresionantes, afirmando que sus sistemas detectan vehículos a 60 kilómetros y personas a 30 kilómetros en condiciones ideales. La realidad operativa en el campo rara vez se alinea con estas especificaciones de laboratorio. Depender únicamente de afirmaciones de alcance máximo conduce a errores críticos de adquisición. Los equipos de seguridad terminan con sistemas que detectan una vaga anomalía de calor pero no brindan inteligencia procesable ni datos de temperatura mensurables. Comprender mal la definición técnica de alcance crea una brecha entre las expectativas y el desempeño. Unos pocos píxeles de calor en un monitor podrían técnicamente calificar como una detección, pero no ayudan al operador a determinar si la anomalía es un ser humano intruso o un conducto de escape calentado. Para diseñar un perímetro de seguridad funcional, necesita un marco de ingeniería para calcular con precisión Distancia de detección de la cámara térmica . Este marco evalúa criterios de éxito verificables basados en la óptica, las capacidades de los sensores y las realidades ambientales.
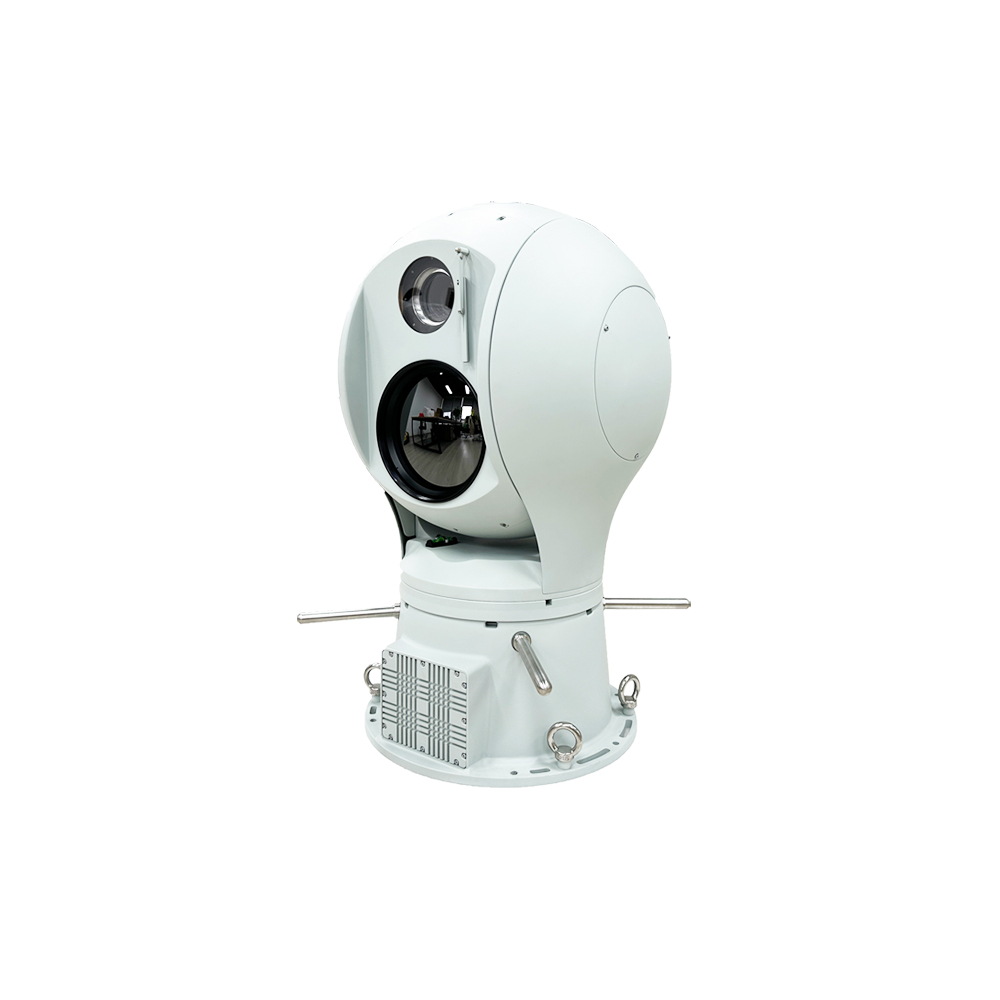
El alcance es un espectro, no una métrica única: el verdadero alcance operativo debe evaluarse utilizando los criterios de Johnson (detección, reconocimiento, identificación), donde identificar un objetivo requiere un poder de resolución significativamente mayor que simplemente detectarlo.
Imágenes frente a termografía (medición): existe una diferencia fundamental entre simplemente detectar una firma térmica y medir con precisión su temperatura a distancia; La medición requiere muchos más píxeles en el objetivo.
Sinergia óptica y de sensores: la distancia máxima de detección de la cámara térmica está dictada por la combinación de distancia focal, resolución del sensor y paso de píxeles, que en conjunto determinan los 'píxeles en el objetivo'.
La degradación ambiental es inevitable: los rangos en condiciones ideales caen significativamente debido a la atenuación atmosférica (humedad, niebla, lluvia) y el bajo contraste térmico; las adquisiciones deben tener en cuenta los peores escenarios.
Compensaciones entre refrigeración y no refrigeración: lograr una identificación de alcance ultralargo (más de 10 km) normalmente requiere la transición de microbolómetros no refrigerados a sensores térmicos refrigerados, lo que aumenta exponencialmente los costos y los requisitos de mantenimiento.
Preguntar hasta dónde puede ver una cámara fundamentalmente pierde de vista el objetivo de la ingeniería óptica. Un núcleo térmico básico puede técnicamente registrar el sol, que se encuentra a millones de kilómetros de distancia, simplemente porque la energía térmica es masiva. El enfoque correcto pregunta qué nivel específico de detalle se necesita a una distancia definida para activar un procedimiento operativo estándar. La industria confía en los Criterios de Johnson, un estándar desarrollado por el ejército para cuantificar el rendimiento óptico. Este estándar divide la distancia de detección de la cámara térmica en tres categorías distintas: Detección, Reconocimiento e Identificación (DRI). Debe asignar sus requisitos operativos directamente a estos tres niveles.
La detección sirve como métrica de referencia absoluta. Significa distinguir una anomalía térmica del entorno de fondo. Según los criterios de Johnson, la detección requiere al menos 1,5 píxeles para atravesar la dimensión crítica del objetivo. A esta distancia, un operador sabe que hay algo ahí fuera, pero carece de los datos visuales para clasificarlo. Podría ser un vehículo, un animal grande o una persona caminando a lo largo de una cerca. La detección funciona bien para los sistemas de alerta temprana vinculados a configuraciones de radar de orientación, pero rara vez proporciona suficiente información para enviar un equipo de respuesta sin verificación adicional. Depender únicamente del rango de detección para la seguridad del sitio garantiza una alta tasa de falsas alarmas y despliegues de guardias desperdiciados.
El rango de reconocimiento dicta cuándo un operador puede clasificar el tipo de objeto. Se puede distinguir a un humano de un animal, o una camioneta de un sedán de pasajeros. Este nivel de detalle normalmente requiere al menos 6 píxeles en todo el objetivo. El reconocimiento es el estándar que la mayoría de las aplicaciones de seguridad requieren para iniciar una respuesta. Si la cámara reconoce a un humano caminando por un derecho de paso restringido de una tubería, el personal de seguridad puede actuar con confianza. En entornos marítimos, reconocer significa diferenciar entre un pequeño esquife de pesca y una embarcación inflable rígida (RIB). Lograr el reconocimiento a largas distancias requiere lentes de germanio significativamente más grandes que la simple detección.
La identificación representa el umbral más alto de claridad óptica. Requiere 12 o más píxeles en el objetivo. En este rango, puede determinar características e intenciones específicas. Puede identificar si un humano lleva un rifle o una pala, reconocer el perfil de un vehículo específico o determinar la naturaleza exacta de una amenaza. El rango de identificación es exponencialmente más corto que el rango de detección. Una cámara que detecta a un humano a 3.000 metros sólo podría identificar a ese mismo humano a 500 metros. Al diseñar un sistema para infraestructura crítica, debe basar su selección de lentes en el rango de identificación requerido en los puntos de infracción del perímetro más vulnerables.
Existe una enorme distinción física entre imágenes térmicas y termografía. No se puede medir con precisión la temperatura a la misma distancia a la que se puede detectar un objetivo. La precisión radiométrica requiere un tamaño mínimo de punto de 3x3 o 9x9 píxeles en el área objetivo para compensar la dispersión óptica y el ruido del sensor. Por tanto, el rango de medición de temperatura es mucho más corto que el rango de detección óptica. Si necesita medir el calor de un casquillo de transformador distante o monitorear una chimenea, necesita un gran aumento para garantizar que suficientes píxeles cubran el componente específico que está midiendo. Un solo píxel que registre calor promediará la temperatura del objetivo con el cielo frío detrás, lo que le dará una lectura falsamente baja. Píxeles
| de nivel de criterios de Johnson | requeridos en | de resultado operativo objetivo | el ejemplo de campo |
|---|---|---|---|
| Detección | 1,5 a 2 píxeles | Conciencia de una anomalía | Localizando un lugar cálido en una ladera oscura. |
| Reconocimiento | 6 a 8 píxeles | Clasificación del tipo de objeto. | Lo que confirma el punto cálido es un humano, no un ciervo. |
| Identificación | 12 a 15+ píxeles | Determinación de detalles específicos. | Ver que el humano sostiene un cortapernos. |
| Medición radiométrica | Mínimo de cuadrícula de 9x9 píxeles | Lectura precisa de la temperatura | Medición del calor exacto de la aleta de un transformador. |
Para validar las afirmaciones del fabricante, los compradores deben evaluar los componentes físicos del sistema de cámara. El análisis de software y el zoom digital pueden mejorar una imagen para la pantalla del operador, pero no pueden crear datos sin procesar que la lente y el sensor no lograron capturar. la verdad La distancia de detección de la cámara térmica depende completamente de la sinergia física entre la óptica y el conjunto del plano focal. Debe mirar más allá de los folletos de marketing y hacer los cálculos sobre las especificaciones del hardware.
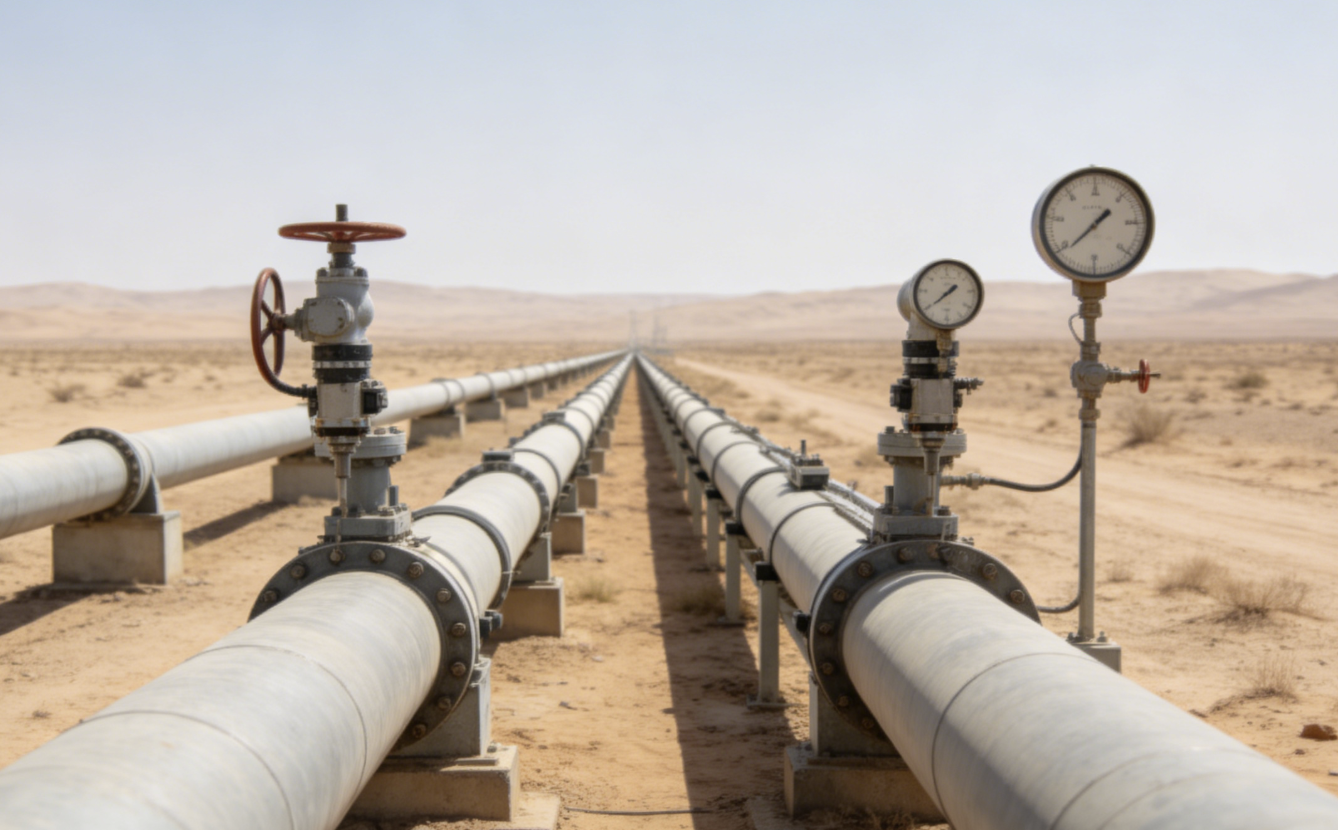
La distancia focal actúa como aumento óptico del sistema térmico. Una distancia focal más larga, como una lente de 150 mm o 300 mm, aumenta la distancia de detección al hacer que el objetivo parezca más grande en el sensor. Sin embargo, esto reduce fundamentalmente el campo de visión (FOV). Esto crea una relación inversa directa entre magnificación y conciencia situacional. Un campo de visión estrecho es excelente para observar una valla larga y recta o para monitorear un cruce fronterizo específico, pero crea enormes puntos ciegos en la seguridad del perímetro abierto. Los operadores suelen utilizar mecanismos de giro e inclinación de alta resistencia o lentes de zoom continuo para mitigar esto, lo que les permite escanear áreas amplias y hacer zoom cuando detectan una anomalía. Una lente fija de 150 mm puede brindarle un campo de visión horizontal de 4 grados, que es como mirar a través de una pajita.
La resolución del sensor dicta cuántos píxeles componen la matriz de imágenes, comúnmente 640x512 o 1024x768 en los sistemas modernos. El tamaño de píxel se refiere al tamaño físico de cada píxel individual en el sensor, medido en micras (μm). Un tamaño de píxel más pequeño, como 12 µm en comparación con un estándar anterior de 17 µm, permite que quepan más píxeles en la misma área física del sensor. Cuando se combina con un sensor de alta resolución, un tamaño de píxel más pequeño permite que más píxeles aterricen en un objetivo distante. Esto amplía directamente los rangos de reconocimiento e identificación sin necesidad de una lente enorme y pesada. Actualizar de un sensor de 17 µm a un sensor de 12 µm manteniendo la misma lente aumenta efectivamente su alcance óptico en aproximadamente un 30 por ciento.
La diferencia de temperatura equivalente al ruido (NETD) mide la sensibilidad térmica del sensor. Normalmente se expresa en mikelvins (mK). Los valores NETD más bajos, como por debajo de 30 mK, indican una cámara más sensible. La alta sensibilidad permite a la cámara distinguir objetivos a distancias más largas cuando el contraste térmico es deficiente, como durante lluvias intensas, niebla espesa o cuando la temperatura del objetivo se asemeja mucho al entorno del fondo. Una cámara con un NETD deficiente producirá una imagen granulada y ruidosa en condiciones de bajo contraste, lo que reducirá drásticamente el alcance efectivo. En ambientes marítimos con alta humedad, una calificación NETD baja no es negociable para mantener el rango operativo.
Puede verificar matemáticamente las afirmaciones de alcance de un fabricante utilizando el cálculo del campo de visión instantáneo (IFOV). IFOV estima la resolución espacial a una distancia determinada. Al calcular el IFOV, se determina exactamente cuánto espacio físico cubre un solo píxel a una distancia específica. Si un solo píxel recorre dos metros a una distancia de cinco kilómetros, sabes matemáticamente que no puedes reconocer a un ser humano a esa distancia, independientemente de lo que implique el folleto de marketing.
Identifique el tamaño de píxel del sensor en milímetros (por ejemplo, 12 µm es 0,012 mm).
Identifique la distancia focal de la lente en milímetros (por ejemplo, 150 mm).
Divida el tamaño de píxel por la distancia focal para obtener el IFOV en radianes (0,012/150 = 0,00008 rad).
Multiplique el IFOV por la distancia del objetivo en metros para encontrar la huella de píxeles (0,00008 * 5000 m = 0,4 metros por píxel).
Compare la huella de píxeles con el tamaño objetivo. Un humano mide aproximadamente 0,5 metros de ancho. A 0,4 metros por píxel, obtienes poco más de 1 píxel en el objetivo. Esto es una detección, no un reconocimiento.
Las especificaciones de laboratorio proporcionan una base, pero las realidades de la implementación en el campo dictan el desempeño real. El entorno y el objetivo mismo desempeñan un papel fundamental a la hora de determinar hasta qué punto un sistema puede funcionar eficazmente. No se puede implementar una cámara basada en especificaciones de clima seco en un entorno costero y esperar los mismos resultados.
de un sistema La distancia de detección de la cámara térmica es muy diferente para un tanque de batalla principal versus un solo humano. Los objetivos más grandes cubren más píxeles. Además, el delta de temperatura entre el objetivo y el fondo afecta la visibilidad. El motor de un vehículo caliente sobre un paisaje frío de invierno destaca brillantemente, lo que permite rangos de detección extremos. Un humano vestido con ropa muy aislante que se mueve a través de una densa jungla bañada por el sol ofrece muy poco contraste térmico, lo que reduce significativamente la distancia a la que pueden ser detectados. Al calcular el alcance, debe definir las dimensiones exactas y la temperatura esperada de su amenaza principal.
Rara vez existen condiciones ideales en el campo. La humedad, la lluvia, la nieve y la densa niebla degradan gravemente las imágenes térmicas. Las moléculas de agua y los gases atmosféricos absorben y dispersan físicamente la radiación infrarroja. En entornos con alta humedad absoluta o fuertes precipitaciones, el alcance efectivo de una cámara térmica puede reducirse en más del 50 por ciento en comparación con condiciones secas y despejadas. Al diseñar un perímetro, debe calcular el alcance en función de los peores escenarios climáticos para esa ubicación geográfica específica. Una cámara que ve 5 kilómetros en el desierto de Arizona podría ver sólo 2 kilómetros en la costa de Luisiana durante una noche húmeda de verano.
La distorsión térmica cerca del suelo, a menudo llamada brillo o espejismo de calor, complica la detección a larga distancia. A medida que el sol calienta la Tierra, las corrientes térmicas ascendentes distorsionan la energía infrarroja que las atraviesa. Esto hace que los objetivos distantes parezcan ondularse o desenfocarse, destruyendo la densidad de píxeles necesaria para el reconocimiento. Además, los fondos complejos como rocas tostadas por el sol, muros de hormigón o follaje denso crean desorden térmico. Este desorden confunde tanto a los operadores humanos como a los algoritmos de detección automatizados, enmascarando verdaderas amenazas. Montar cámaras más arriba en los mástiles ayuda a mitigar el brillo del suelo, pero presenta desafíos de estabilización.
Categorizar los sistemas por rangos operativos realistas ayuda a los compradores a seleccionar la tecnología adecuada para los requisitos específicos de su sitio. Seleccionar la categoría incorrecta conduce a fallas operativas masivas o a un exceso de ingeniería grave.
Estos sistemas suelen utilizar sensores microbolómetros no refrigerados combinados con lentes de longitud focal fija o de doble FOV. Son muy fiables porque tienen pocas piezas móviles. Los sistemas de rango medio son estándar para perímetros comerciales, instalaciones de infraestructura crítica y grandes sitios industriales. Proporcionan excelentes capacidades de reconocimiento en un radio de uno o dos kilómetros, lo que permite a los equipos de seguridad monitorear las cercas y los puntos de acceso de manera efectiva. La instalación es sencilla y se integran fácilmente en los sistemas de gestión de vídeo (VMS) estándar.
Para proteger áreas extensas se requieren sistemas no refrigerados de zoom continuo (CZ). Estas lentes permiten a los operadores mantener un amplio conocimiento de la situación y acercarse sin problemas para investigar anomalías distantes. En estos rangos, se hace necesario un análisis de vídeo sólido. Los operadores humanos sufren fatiga al mirar las pantallas durante horas; Los análisis ayudan a rastrear objetivos a través de grandes distancias, alertando a los operadores solo cuando una amenaza verificada viola un cable trampa virtual. Estos sistemas requieren unidades de giro e inclinación de alta resistencia para soportar el peso de las grandes lentes de germanio.
Lograr rangos de detección extremos requiere cámaras térmicas refrigeradas que funcionen en los espectros infrarrojo de onda media (MWIR) o infrarrojo de onda larga (LWIR). Estos sistemas utilizan un refrigerador criogénico integrado para enfriar el sensor a temperaturas extremadamente bajas, eliminando prácticamente el ruido térmico. Pueden detectar objetivos del tamaño de un vehículo a una distancia de entre 30 y 60 kilómetros en condiciones ideales. Sin embargo, el crioenfriador requiere mantenimiento y reconstrucción regulares, normalmente cada 10.000 a 15.000 horas de funcionamiento. Esto requiere bajar la cámara del mástil, enviarla a un centro de servicio y lidiar con el tiempo de inactividad operativa. Debe tener en cuenta este ciclo de mantenimiento en su estrategia de implementación.
Al seleccionar la óptica, debe sopesar la flexibilidad operativa frente a la confiabilidad mecánica. Las lentes de zoom continuo ofrecen una versatilidad increíble, lo que permite a los operadores rastrear objetivos en movimiento de forma dinámica a través de diferentes distancias. Sin embargo, contienen conjuntos motorizados, levas y rieles complejos que pueden fallar en entornos hostiles con mucha vibración o polvo. Las lentes fijas o de campo de visión dual son muy confiables debido a su construcción más simple, pero carecen de las capacidades de seguimiento de fluidos de una lente CZ. Si un operador necesita seguir un barco que se mueve rápidamente, una lente fija dificulta el seguimiento cuando el objetivo se sale del estrecho campo de visión.
El despliegue de ópticas pesadas introduce el efecto péndulo. En distancias focales extremas, incluso un milímetro de movimiento en la cámara se traduce en metros de movimiento a la distancia objetivo. Cargas de viento menores, el paso de maquinaria pesada o el balanceo natural del mástil harán que una imagen muy ampliada sea completamente inutilizable. Las cámaras de largo alcance requieren unidades de giro e inclinación (PTU) de alta resistencia, una infraestructura de montaje rígida y, a menudo, giroestabilización interna para mantener una imagen estable. No se puede montar una cámara térmica de 150 mm en un poste de aluminio estándar y esperar una imagen clara en un día ventoso. La infraestructura necesaria para mantener estable la cámara a menudo requiere más ingeniería que la propia cámara.
Asegúrese de que el poste de montaje esté clasificado para la carga de viento específica de su área geográfica.
Utilice zapatas de hormigón diseñadas para iluminación de mástiles altos para evitar el desplazamiento del suelo.
Especifique unidades de giro e inclinación con engranajes sin juego para evitar que la cámara se desvíe con vientos fuertes.
Requiere giroestabilización óptica o digital para cualquier lente de más de 100 mm de distancia focal.
La adquisición de tecnología térmica de alta gama implica importantes obstáculos administrativos. Las cámaras térmicas de alta resolución y alta velocidad de fotogramas, normalmente cualquier cosa que funcione por encima de 9 Hz, están fuertemente reguladas por acuerdos internacionales de control de armas y el ITAR (Reglamento Internacional de Tráfico de Armas). Exportar o implementar estos sistemas a través de fronteras requiere documentación extensa, certificados de usuario final y procesos de aprobación prolongados. Debe tener en cuenta estos retrasos administrativos en el cronograma de su proyecto. No obtener las licencias de exportación adecuadas puede dar lugar a la incautación de equipos y a sanciones legales severas.
Comprensión La distancia de detección de la cámara térmica requiere mirar más allá de los folletos de marketing y centrarse en la física de la óptica y la densidad del sensor. El rango es un cálculo matemático fuertemente influenciado por el tamaño del objetivo y las condiciones ambientales. Para garantizar que su adquisición satisfaga las necesidades operativas, ejecute los siguientes pasos:
Primero defina sus estrictos requisitos de identificación, en lugar de centrarse únicamente en los rangos de detección.
Calcule los píxeles necesarios en el objetivo utilizando la fórmula IFOV en función de las peores condiciones climáticas de su sitio.
Solicite una demostración de campo en vivo del equipo en condiciones no ideales para verificar el rendimiento.
Consulte con un integrador de sistemas especializado para diseñar un diseño óptico específico del sitio que tenga en cuenta la estabilidad del montaje y los puntos ciegos.
R: Detectar significa notar que existe una anomalía de calor, lo que requiere aproximadamente 1,5 píxeles en el objetivo. El reconocimiento le permite clasificar el tipo de objeto, como distinguir a un humano de un vehículo, lo que requiere alrededor de 6 píxeles. La identificación proporciona suficientes detalles para determinar características específicas, como identificar si una persona sostiene un arma, lo que requiere 12 o más píxeles.
R: La detección térmica solo requiere unos pocos píxeles para detectar una fuente de calor. La medición de temperatura, o termografía, requiere un grupo de píxeles mucho más denso, generalmente una cuadrícula de 3x3 o 9x9, en el área objetivo específica para garantizar la precisión radiométrica. Por lo tanto, la distancia de medición es siempre significativamente más corta que la distancia de detección.
R: El clima reduce drásticamente el rango térmico. Las gotas de agua, la humedad intensa y la niebla densa absorben y dispersan la radiación infrarroja. Esta atenuación atmosférica degrada el contraste térmico, lo que dificulta que el sensor distinga los objetivos del entorno de fondo, lo que a menudo reduce el alcance efectivo a más de la mitad.
R: Las cámaras térmicas no refrigeradas suelen alcanzar un máximo de entre 10 y 15 kilómetros para detectar vehículos en condiciones ideales. Las cámaras térmicas refrigeradas, que utilizan crioenfriadores para eliminar el ruido térmico, pueden alcanzar rangos de detección extremos de 30 a 60 kilómetros para objetivos grandes, aunque requieren intervalos de mantenimiento significativos.
R: No. Las cámaras térmicas detectan la temperatura de la superficie basándose en la radiación infrarroja emitida. El vidrio y los materiales de construcción estándar bloquean la energía infrarroja. Una cámara térmica que mire una ventana de vidrio solo verá la firma de calor reflejada del ambiente o la temperatura de la superficie del vidrio mismo.
R: El gran aumento actúa como una palanca. En distancias focales extremas, una pequeña vibración en el soporte de la cámara se traduce en un temblor masivo de la imagen a la distancia objetivo. El viento, el tráfico o el balanceo del mástil harán que la imagen sea inutilizable sin unidades de giro e inclinación de alta resistencia, infraestructura rígida y giroestabilización.
R: Se utiliza la fórmula del campo de visión instantáneo (IFOV): IFOV es igual al tamaño de píxel dividido por la distancia focal. Al determinar la resolución espacial requerida para cumplir con los criterios de Johnson a la distancia objetivo, puede resolver matemáticamente la distancia focal requerida de la lente.