- Produits
- À propos de RYAN
- Solution
- Soutien
- Nouvelles
- Contactez-nous

Auteur : Éditeur du site Heure de publication : 2026-09-28 Origine : Site
La prolifération rapide des drones commerciaux, des drones autonomes et des munitions errantes a transformé la sécurité de l’espace aérien. Ces menaces autrefois théoriques constituent désormais des risques opérationnels quotidiens pour les infrastructures critiques, les bases militaires et les événements publics. Les organisations sont confrontées à un défi complexe. Ils doivent aller au-delà de la détection de base pour parvenir à une atténuation fiable, légale et sûre. Les équipes de sécurité ont du mal à équilibrer la nécessité d’une neutralisation immédiate des menaces avec des réglementations strictes de l’espace aérien, des contraintes environnementales et le risque de dommages collatéraux.
Pour sélectionner la bonne architecture de protection, il faut dépasser le battage médiatique des fournisseurs. Vous devez évaluer objectivement les réalités techniques des méthodes de détection et des mécanismes de neutralisation. S’appuyer sur un seul capteur ou brouilleur laisse apparaître des vulnérabilités critiques. Vous avez besoin d’une architecture de protection en couches et spécifique à l’environnement. Ce guide explique comment évaluer le radar, le suivi visuel, l'analyse des fréquences radio et diverses technologies d'interception. Vous apprendrez comment adapter un matériel spécifique à votre environnement opérationnel unique et à votre profil de menace.
Il n’existe pas de solution miracle : une protection efficace nécessite une approche de fusion de capteurs à plusieurs niveaux, combinant la détection active/passive (radar, caméra EO/IR) avec une atténuation adaptée au contexte.
L'environnement dicte la technologie : les environnements urbains présentant un bruit RF élevé et des risques de dommages collatéraux nécessitent des systèmes très différents de ceux des opérations à distance, tactiques ou maritimes.
La conformité est le principal goulot d'étranglement : le déploiement de contre-mesures actives (comme le brouillage RF ou l'énergie dirigée) est fortement limité par les réglementations fédérales de l'aviation et des communications dans des contextes civils.
Intégration plutôt que isolation : la véritable efficacité d'un système réside dans son logiciel de commande et de contrôle (C2), en particulier dans sa capacité à automatiser la transition de la détection à la vérification et à l'atténuation.
Vous devez définir les menaces liées aux drones avant de sélectionner les protections, car différents drones nécessitent des méthodes de détection et de réponse différentes. Les drones COTS grand public standard utilisent des liaisons radio 2,4 GHz/5,8 GHz et sont faciles à détecter avec des scanners RF et à bloquer via le brouillage. Les drones FPV personnalisés sont rapides, volent à basse altitude et difficiles à suivre. Les drones autonomes suivent des itinéraires GPS préprogrammés sans signaux radio, de sorte que les détecteurs RF ne peuvent pas les trouver et qu'un radar ou des caméras sont nécessaires. Les munitions errantes sont des menaces militaires à grande vitesse qui résistent au brouillage de base et nécessitent un radar 3D à longue portée ou des contre-mesures avancées. Vérifiez également la charge utile et l’intention du drone : les drones de sécurité vous permettent de retrouver les pilotes, tandis que les drones transportant des explosifs nécessitent une interception immédiate à longue portée.
Les performances des équipements anti-drones dépendent fortement de l’environnement d’exploitation. Les zones urbaines sont dotées de bâtiments bloquant les signaux radar et de fortes interférences radio, qui créent de fausses cibles et perturbent les capteurs RF. Les sites ouverts distants prennent en charge de longues portées de détection radar, mais manquent souvent d'alimentation électrique et de connexions par fibre optique, les systèmes ont donc besoin d'énergie solaire ou de générateur. Les environnements maritimes subissent des interférences d'ondes causées par la corrosion des radars et de l'eau salée, nécessitant un matériel étanche IP67. Définissez des plages distinctes pour l'alerte précoce et l'interception sûre afin de donner à votre équipe suffisamment de temps de réaction avant que les drones ne traversent votre périmètre.
Ne vous concentrez pas uniquement sur la plage de détection maximale. Les fausses alarmes élevées épuisent les opérateurs et peuvent conduire à ignorer des menaces réelles. Utilisez des systèmes avec filtrage micro-Doppler pour séparer les rotors des drones des oiseaux. La vitesse de réponse automatique est essentielle : le temps nécessaire pour détecter, classer les cibles et repérer les caméras détermine le succès de la protection. Même un délai de 10 secondes peut permettre aux drones FPV rapides de briser votre protection.
Votre mission opérationnelle dicte le facteur de forme physique de votre équipement de protection. Vous devez faire correspondre la taille, le poids et la puissance du matériel (SWaP) au scénario de déploiement.
Installations fixes : il s'agit d'installations permanentes pour les infrastructures critiques, les centrales électriques ou les prisons. Ils utilisent des panneaux radar lourds et de grande puissance et de grands réseaux optiques montés sur des tours renforcées. Ils s’appuient sur un réseau électrique câblé et des lignes de données en fibre optique.
Unités mobiles : les systèmes montés sur véhicule protègent les convois en mouvement ou les événements VIP temporaires. Ils nécessitent des composants robustes, des supports anti-vibrations et des temps de configuration rapides. Ils fonctionnent généralement sur l'alternateur du véhicule ou sur les batteries auxiliaires.
Systèmes portables : le personnel de sécurité tactique utilise des scanners RF portables et des fusils de brouillage directionnels. Ceux-ci privilégient le faible poids, l’ergonomie et l’efficacité de la batterie plutôt que l’autonomie maximale. Ils sont conçus pour les patrouilles à pied et pour un déploiement rapide dans des zones très fréquentées.
Le radar reste le principal capteur d’alerte précoce dans l’espace aérien. Il utilise des émissions de radiofréquences actives pour détecter les cibles entrantes. Le système mesure la section efficace radar (RCS) et la cinématique, notamment la vitesse, la trajectoire et l'altitude. Les radars anti-drones modernes fonctionnent généralement dans les fréquences en bande X ou en bande S pour équilibrer la résolution et la portée.
Le principal avantage du radar réside dans sa véritable capacité tous temps. Il pénètre la pluie, le brouillard, la neige et l'obscurité sans perte de performances. Le radar permet une détection à longue portée et peut suivre des dizaines de cibles simultanées. Surtout, c’est le seul moyen fiable de détecter les drones autonomes volant sans liaison radio active.
Cependant, le radar présente des limites distinctes. Les systèmes 2D traditionnels sont confrontés à de fausses alarmes dans les environnements urbains et ne parviennent pas à fournir les données d'élévation nécessaires pour pointer une caméra. De plus, les drones modernes utilisent des matériaux composites et des plastiques. Ces matériaux créent un très petit RCS, souvent semblable à un petit oiseau. Pour vaincre cela, il faut un radar 3D avancé ou des systèmes à ondes continues qui analysent la signature micro-Doppler du système de propulsion du drone.
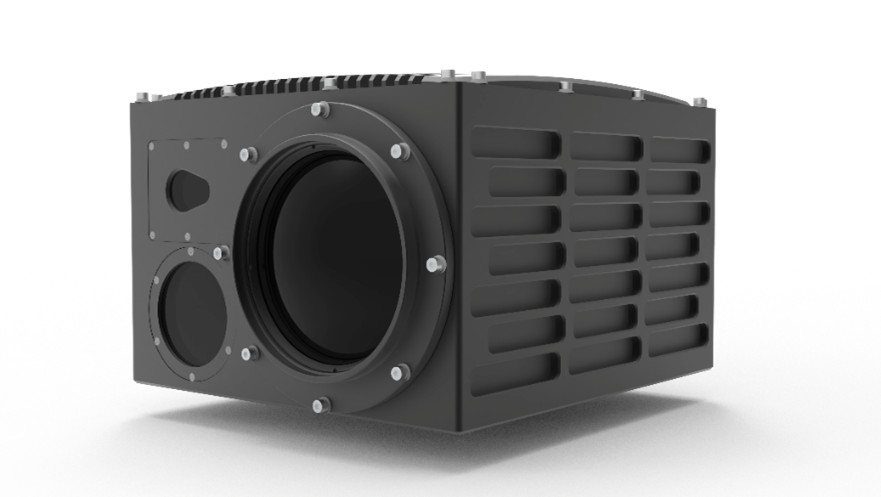
La vérification visuelle est une étape obligatoire du processus d’engagement. Vous ne pouvez pas brouiller ou abattre aveuglément une trace radar sans savoir exactement de quoi il s’agit. Vous devez compter sur un Caméra EO/IR pour une identification positive de la cible avant de déployer des contre-mesures.
Ces systèmes s'appuient sur des lentilles visuelles à fort grossissement et des capteurs thermiques. Ils fournissent des preuves visuelles cruciales, permettant aux opérateurs de voir si un drone transporte une charge utile explosive ou un cardan de caméra. Ils fonctionnent passivement, n’émettant aucun signal. L'imagerie thermique, en particulier l'infrarouge à ondes moyennes (MWIR), les rend très efficaces de jour comme de nuit en détectant la chaleur générée par les moteurs du drone dans le ciel froid.
La principale limitation réside dans leur stricte dépendance à la visibilité directe. Si un bâtiment ou une limite d'arbre bloque la caméra, vous perdez la trace. Les performances se dégradent également considérablement en cas de forte pluie, de neige ou de brouillard dense. Les caméras ont un champ de vision très étroit à fort grossissement. Ils ne peuvent pas scruter efficacement tout le ciel. Ils nécessitent des commandes automatisées d'orientation d'un radar ou d'un capteur RF pour les pointer directement vers la cible.
Les analyseurs RF analysent passivement les spectres radio pour détecter les signaux de communication entre les drones et leurs opérateurs, y compris les instructions de contrôle, les données de télémétrie et les flux vidéo. Les systèmes avancés comparent les paquets de signaux capturés aux bibliothèques de menaces intégrées pour reconnaître les signatures des drones. Ces capteurs ne déclencheront pas de fausses alertes provenant d'objets sans émissions radio tels que des oiseaux et des ballons, et ils pourront identifier la marque, le modèle et le numéro de série du drone. Les appareils RF multi-antennes peuvent trianguler les signaux pour localiser le pilote, afin que les équipes de sécurité puissent attraper l'opérateur au lieu de simplement désactiver le drone. Cependant, les analyseurs RF ne peuvent pas détecter les drones autonomes volant avec des itinéraires GPS prédéfinis et sans transmission radio. Le bruit radio urbain dense et les signaux à sauts de fréquence sur les drones modernes réduisent également les performances de détection des scanners RF de base.
| Technologie | Fonction principale | Dépendance météo | Détection autonome de drones | Risque de fausse alarme |
|---|---|---|---|---|
| Radars 3D | Suivi actif, portée, vitesse, altitude | Faible (tous temps) | Élevé (détecte un objet physique) | Modéré (nécessite un filtrage micro-Doppler) |
| Caméras optiques/thermiques | Identification visuelle, vérification de la charge utile | Élevé (Dégradé par le brouillard, fortes pluies) | Élevé (si signalé par le radar) | Faible (fournit une confirmation visuelle) |
| Analyseurs RF | Détection de signal, géolocalisation pilote | Faible | Zero (aveugle au silence radio) | Faible (détecte uniquement les transmissions actives) |
| Capteurs acoustiques | Correspondance des signatures audio | Modéré (interférence du bruit du vent) | Modéré (courte portée uniquement) | Élevé (bruit de fond urbain) |
Le brouillage RF est la contre-mesure non cinétique largement utilisée. Il transmet un bruit de haute puissance pour brouiller les signaux 2,4 GHz, 5,8 GHz et GPS, coupant ainsi la connexion entre le drone et son opérateur. Cela permet aux drones grand public de planer, d’atterrir ou de rentrer automatiquement chez eux. Le brouillage fonctionne en continu sans rechargement de munitions, disponible sous forme de fusils de brouillage directionnels portables ou de stations omnidirectionnelles fixes. Pourtant, le brouillage ne peut pas arrêter les drones autonomes radio-silencieux, et un vaste brouillage omnidirectionnel peut interférer avec les communications civiles et les services d’urgence à proximité. La cyberprise de contrôle est une option plus précise : elle décode les signaux du drone et envoie de fausses commandes pour prendre le contrôle, guidant le drone pour qu'il atterrisse en toute sécurité dans une zone prédéfinie sans perturber l'infrastructure radio environnante.
Les outils à énergie dirigée sont des solutions anti-drones avancées. Les lasers à haute énergie concentrent la lumière pour brûler rapidement les cadres, les rotors ou les capteurs optiques des drones. Le micro-ondes haute puissance (HPM) libère de larges impulsions électromagnétiques pour désactiver instantanément l’électronique du drone. Les deux frappent des cibles à la vitesse de la lumière et le HPM peut neutraliser plusieurs drones dans un essaim avec une seule impulsion. Mais ces technologies ont des limites évidentes : la puissance du laser chute fortement en cas de brouillard, de pluie ou de fumée. Ils ont également besoin de grandes alimentations électriques et d’équipements de refroidissement, ce qui complique le déploiement mobile. Des faisceaux laser mal orientés peuvent blesser des personnes ou endommager des avions, entraînant ainsi de graves dangers collatéraux.
L'interception cinétique capture ou détruit physiquement les drones entrants, à l'aide de lanceurs de filet pneumatiques, de drones intercepteurs de collision ou d'artillerie à explosion programmable. Il permet d'éliminer les menaces confirmées et comporte généralement moins de restrictions réglementaires en matière de spectre radio que le brouillage RF. La capture nette peut récupérer des drones intacts pour une enquête médico-légale. Cependant, la plupart des outils cinétiques ont une portée de travail courte et doivent être réinitialisés ou rechargés après chaque utilisation, ils luttent donc contre les essaims de drones. Le plus grand risque est la chute des débris des drones détruits ; Les drones à batterie au lithium écrasés présentent des dangers majeurs à proximité des foules ou des installations de carburant.
Les capteurs autonomes échouent dans des scénarios réels. Un radar isolé peut détecter une trace, mais un opérateur humain doit trouver manuellement cette trace sur un système de caméra distinct. Cela crée un délai critique. Les drones bougent vite. Un délai de dix secondes peut faire la différence entre une interception réussie et une brèche de périmètre.
Vous avez besoin d'une système de contre-drone qui utilise la fusion de capteurs améliorée par l’IA. Le logiciel de commande et de contrôle (C2) constitue le cerveau de l'opération. Il ingère simultanément les données de tous les capteurs et applique le filtrage de Kalman pour prédire les trajectoires de vol. Lorsque le radar détecte une trace, le logiciel C2 indique automatiquement à la caméra un panoramique, une inclinaison et un zoom vers cet emplacement exact en quelques millisecondes. L'IA classe l'objet comme un drone, un oiseau ou un avion. S'il s'agit d'un drone, le logiciel amorce le brouilleur RF ou l'effecteur cinétique.
Cette automatisation réduit considérablement la charge cognitive de l’opérateur. Cela supprime l’hésitation humaine de la chaîne de mise à mort. L'opérateur regarde simplement l'écran, vérifie la classification de l'IA et autorise le mécanisme d'invalidation. Le logiciel gère la géométrie complexe du suivi et du ciblage.
La technologie des drones évolue rapidement. Le système de protection que vous installez aujourd’hui doit s’adapter aux menaces de demain. Vous devez prioriser l’évolutivité et la modularité de votre architecture.
Sélectionnez des systèmes construits sur des écosystèmes ouverts avec des API accessibles. Les systèmes propriétaires et fermés vous enferment dans le matériel d'un seul fournisseur. Si ce fournisseur ne parvient pas à mettre à jour sa bibliothèque de menaces, votre système devient obsolète. Les architectures ouvertes vous permettent d'intégrer les technologies émergentes dès qu'elles deviennent disponibles. Vous pouvez ajouter un radar quantique, des capteurs acoustiques avancés ou de nouveaux modules de cyberprise de contrôle sans remplacer l'intégralité de votre infrastructure C2.
Une approche à capteur unique rend votre espace aérien vulnérable. Une architecture de protection fiable nécessite un réseau fusionné de capteurs radar, optiques et radiofréquence. Vous devez associer cette grille de détection à des outils d’atténuation adaptés au contexte et conformes à la loi.
Pour sécuriser votre installation, effectuez les actions suivantes :
Réalisez une étude complète du site pour cartographier le bruit RF local, les angles morts topographiques et les obstructions de la ligne de vue.
Définissez vos limites réglementaires strictes et consultez un conseiller juridique concernant votre autorité à déployer des technologies d’atténuation active.
Exigez des démonstrations en direct des fournisseurs dans votre environnement d’exploitation réel, en refusant les conditions de test stériles et pré-planifiées.
Donnez la priorité aux logiciels de commande et de contrôle à architecture ouverte qui permettent l’intégration future des capteurs et la vérification automatisée des menaces.
R : Les environnements urbains nécessitent des systèmes capables de gérer un bruit RF élevé et des obstacles physiques. Une combinaison d’analyseurs RF distribués et de caméras optiques en réseau fonctionne mieux. Le radar est souvent dégradé par l'encombrement. Les mesures d’atténuation devraient se concentrer sur la cyberprise de contrôle ou le brouillage directionnel localisé pour éviter toute perturbation collatérale des infrastructures de la ville.
R : Oui, mais avec des limites. Les caméras modernes utilisent l’IA pour scanner le ciel et identifier les profils des drones. Cependant, leur champ de vision étroit rend la recherche sur une zone étendue inefficace. Ils fonctionnent mieux lorsqu'ils sont repérés par un capteur à zone plus large comme un radar, qui pointe la caméra directement vers la cible suspecte.
R : Dans la plupart des pays, y compris aux États-Unis, les entreprises privées ne peuvent pas légalement exploiter des brouilleurs RF. La FCC interdit strictement le brouillage non autorisé des communications. Seules des agences fédérales et des unités militaires spécifiques détiennent l’autorité légale pour déployer des technologies de perturbation active des RF.
R : Les drones autonomes naviguant via des points de cheminement préprogrammés n'émettent aucun signal RF. Vous devez vous fier à un radar actif pour détecter leur présence physique. Une fois détectés, vous devez utiliser des effecteurs cinétiques, des lasers ou une usurpation GPS pour les neutraliser, car le brouillage des communications RF standard n'aura aucun effet.
R : Le brouillage GPS inonde le récepteur de bruit, entraînant la perte des données de localisation du drone. Il déclenche généralement un protocole de vol stationnaire ou d'atterrissage. L'usurpation d'identité GPS transmet de fausses données satellite au drone, lui faisant croire qu'il se trouve à un endroit différent. L'usurpation d'identité peut forcer le drone à s'éloigner de votre installation.
R : Aucun capteur n’est parfait à lui seul. Le radar offre une portée mais manque d'identification visuelle. Les caméras fournissent une identification visuelle mais peinent dans le brouillard. Les scanners RF détectent les signaux mais manquent les menaces autonomes. Le logiciel de fusion de capteurs combine ces flux de données, éliminant les faiblesses des capteurs individuels et fournissant une image unique et précise des menaces.