- Produits
- À propos de RYAN
- Solution
- Soutien
- Nouvelles
- Contactez-nous

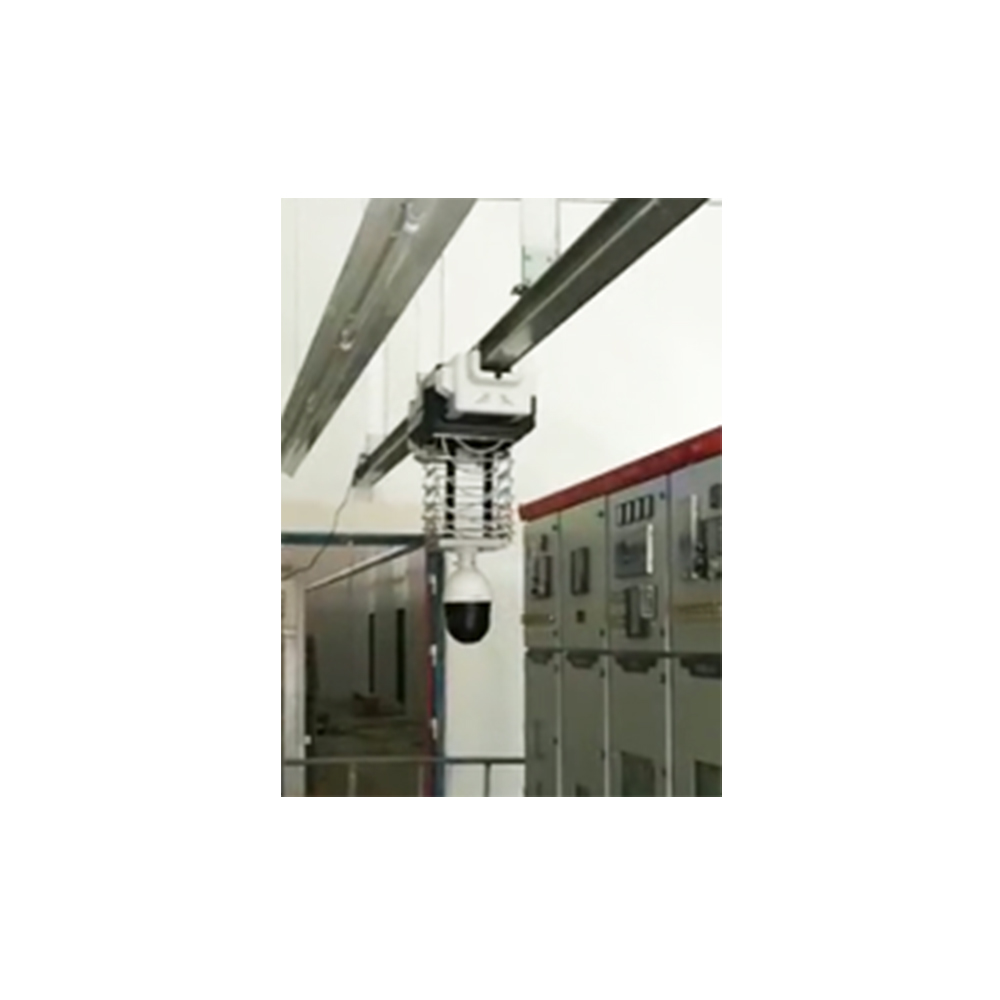
Le robot guidé par rail de qualité industrielle est une solution d'inspection intelligente spécialisée développée par IMS (Jinan) Robot Technology Co., Ltd., conçue pour les scénarios d'inspection longue distance à itinéraire fixe tels que les tunnels utilitaires complets, les lignes de production en usine et les rails de transmission d'énergie. En tant que produit clé du portefeuille de « terminaux intelligents » d'IMS, il fonctionne le long de rails préinstallés (droits ou courbes), réalisant une inspection continue de haute précision avec une capacité de fonctionnement continu de 8 à 10 km et une prise en charge de la recharge sans fil. Intégrant la reconnaissance d'images, l'imagerie thermique infrarouge et la transmission de données en temps réel, ce robot remplace les patrouilles manuelles dans des environnements étroits, fermés ou longue distance (par exemple, les tunnels souterrains), améliorant considérablement l'efficacité de l'inspection et la précision des données. Il est largement utilisé dans les industries énergétiques et municipales et est devenu un équipement clé pour la gestion des infrastructures des villes intelligentes.
Nom du paramètre |
Spécification |
Type de rail applicable |
Rails droits/courbés |
Vitesse de déplacement |
0-1 m/s (bidirectionnel, réglable) |
Poids de l'équipement |
≤ 30 kg |
Plage de fonctionnement continu |
8-10km |
Mode d'alimentation |
Batterie au lithium + chargement sans fil |
Course de levage |
Personnalisable (0-1,5 m) |
Capacité d'escalade |
≥ 10° |
Environnement de travail |
Température : -20 ~ 60 ℃ ; Humidité : 5 % ~ 95 % (sans condensation) |
Fonctions principales |
Surveillance en temps réel de la lumière visible, imagerie thermique infrarouge, reconnaissance d'image AI (fuite/corrosion), interphone audio à distance, poussée d'alarme en temps réel |
Le robot est compatible avec les rails droits et courbes (largeurs de rails communs : 100-200 mm), s'adaptant à la configuration de différents sites industriels (par exemple, lignes de production linéaires en usine, tunnels utilitaires souterrains incurvés). Il prend en charge les déplacements bidirectionnels à une vitesse réglable ( 0-1 m/s ) et peut automatiquement faire marche arrière ou s'arrêter à des points prédéfinis (par exemple, stations d'inspection, points de recharge) pour assurer une couverture complète de l'itinéraire d'inspection.
Équipé d'une batterie au lithium haute capacité, le robot prend en charge 8 à 10 km de fonctionnement continu , soit suffisamment pour couvrir toute la longueur de la plupart des tunnels utilitaires ou des rails d'usine en un seul trajet. Il est également compatible avec les systèmes de recharge sans fil : lorsque le niveau de la batterie descend en dessous de 20 %, le robot se rend automatiquement au point de recharge sans fil le plus proche, effectuant une charge complète en 1,5 à 2 heures et reprenant l'inspection sans intervention manuelle.
Caméra à lumière visible : équipée d'une caméra haute définition 4K avec zoom optique 10x, capturant des images claires des détails de l'équipement (par exemple, étiquettes de vannes, joints de pipeline) même dans des environnements faiblement éclairés (prenant en charge le mode de vision nocturne).
Imageur thermique infrarouge : Détecte les différences de température à la surface des pipelines, des câbles et des équipements électriques (par exemple, 20,7 ℃ à 45,0 ℃ ), identifiant les défauts cachés tels qu'une mauvaise isolation ou des blocages.
Toutes les images et données thermiques sont transmises à la plateforme centrale en temps réel, permettant une visualisation et une analyse à distance.
L'algorithme d'IA du robot est spécialisé dans la détection de défauts industriels, capable de :
Identification des fuites (par exemple, taches d'eau sur les parois des pipelines, infiltration d'huile des vannes) grâce à la comparaison d'images.
Détection de la corrosion et du vieillissement sur les surfaces métalliques (par exemple, rouille sur les supports de rail, fissuration des couches isolantes).
Reconnaître les états anormaux des équipements (ex. : boulons desserrés, gaines de câbles endommagées).
Une fois qu'un défaut est détecté, le robot marque l'emplacement (par exemple, '100 m du point de départ du tunnel utilitaire') et envoie une alarme à la plate-forme centrale avec des images jointes.
Intégré à un système d'interphone audio bidirectionnel, le personnel de maintenance peut utiliser la plate-forme centrale pour communiquer avec le personnel sur site (par exemple, guider les réparations) via le robot. En cas d'urgence (par exemple, fuite de gaz, incendie), le robot peut :
Activez une alarme sonore et lumineuse intégrée pour avertir le personnel sur place.
Téléchargez en continu des images et des fichiers audio en temps réel du site de l'accident pour faciliter la commande et la prise de décision à distance.
Le robot guidé sur rail de qualité industrielle est un outil essentiel pour la gestion intelligente des infrastructures et des sites industriels :
Tunnels de services publics municipaux : inspection des conduites d'approvisionnement en eau, de drainage, de gaz et d'électricité dans les tunnels de services publics souterrains (par exemple, dans les projets de villes intelligentes de Pékin, Shanghai et Guangzhou), détection des fuites, de la corrosion et des blocages pour éviter les pannes d'infrastructures urbaines.
Industrie électrique : inspection des rails de transmission d'énergie et des tranchées de câbles dans les centrales électriques, surveillance de la température des câbles et de l'état de l'isolation pour éviter les incendies électriques.
Lignes de production en usine : inspection des rails des lignes de production automatisées (par exemple, chaînes d'assemblage automobiles), surveillance de l'état de fonctionnement des bandes transporteuses, des bras robotiques et d'autres équipements, et détection d'anomalies telles qu'une déviation ou un blocage.
Industrie pétrochimique : Inspection des oléoducs et gazoducs longue distance dans des ateliers fermés, détection des fuites de gaz et de la corrosion des pipelines pour assurer la sécurité de la production.
A1 : Il peut fonctionner de manière stable dans un environnement avec une température de -20 ~ 60 ℃ et une humidité relative de 5 % ~ 95 % (sans condensation), ce qui le rend adapté à la fois aux tunnels utilitaires souterrains (humidité élevée) et aux ateliers d'usine à haute température.
R2 : Oui. La course de levage standard est de 0 à 1 m, mais IMS peut la personnaliser entre 0 et 1,5 m en fonction des besoins de l'utilisateur (par exemple, pour inspecter des pipelines en position haute dans des tunnels de services publics ou des câbles aériens dans des centrales électriques).
A3 : Le robot utilise le positionnement de l'encodeur (enregistrant le nombre de rotations du rail) et le positionnement GPS/Beidou (pour les rails extérieurs) pour suivre son emplacement avec une précision de ± 5 cm. Il est également équipé de capteurs d'obstacles ferroviaires : si un obstacle (par exemple un outil tombé) est détecté sur le rail, il s'arrêtera immédiatement et enverra une alerte à la plateforme centrale.
A4 : Oui. En cas de panne temporaire du réseau, le robot peut stocker localement les données d'inspection (images, enregistrements de température) (capacité de stockage : 128 Go). Une fois le réseau restauré, il téléchargera automatiquement toutes les données hors ligne sur la plateforme centrale, garantissant ainsi aucune perte de données.