- Продукты
- О РАЙАНЕ
- Решение
- Поддерживать
- Новости
- Связаться с нами

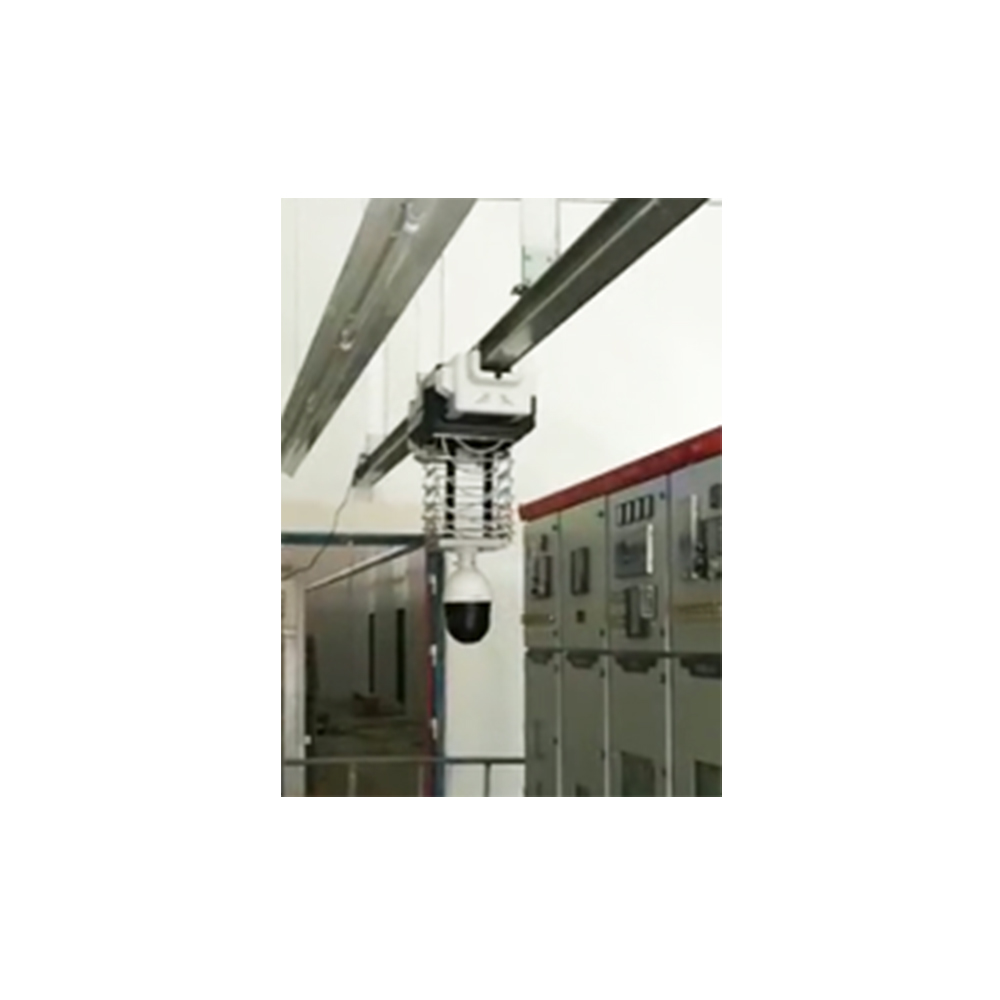
— Рельсовый робот промышленного класса это специализированное интеллектуальное решение для инспекции, разработанное компанией IMS (Jinan) Robot Technology Co., Ltd. и предназначенное для сценариев проверки на больших расстояниях по фиксированным маршрутам, таких как комплексные туннели инженерных сетей, заводские производственные линии и рельсы электропередачи. Являясь основным продуктом в портфолио «интеллектуальных терминалов» IMS, он работает по заранее установленным рельсам (прямым или изогнутым), обеспечивая непрерывный высокоточный контроль с возможностью непрерывной работы на расстоянии 8–10 км и поддержкой беспроводной зарядки. Объединяя распознавание изображений, инфракрасное тепловидение и передачу данных в реальном времени, этот робот заменяет ручное патрулирование в узких, закрытых или дальних средах (например, подземных инженерных туннелях), значительно повышая эффективность проверки и точность данных. Он широко используется в энергетике и коммунальной отрасли и стал ключевым оборудованием для управления инфраструктурой умного города.
Имя параметра |
Спецификация |
Применимый тип рельса |
Прямые/изогнутые рельсы |
Скорость перемещения |
0-1 м/с (двунаправленный, регулируемый) |
Вес оборудования |
≤ 30 кг |
Диапазон непрерывной работы |
8-10км |
Режим питания |
Литиевая батарея + беспроводная зарядка |
Подъемный ход |
Настраиваемый (0–1,5 м) |
Способность преодолевать подъемы |
≥ 10° |
Рабочая среда |
Температура: -20~60℃ ; Влажность: 5–95 % (без конденсации). |
Основные функции |
Мониторинг в реальном времени с помощью видимого света, инфракрасное тепловидение, распознавание изображений с помощью искусственного интеллекта (утечка/коррозия), удаленный аудиоинтерком, нажатие тревоги в реальном времени |
Робот совместим как с прямыми , так и с изогнутыми рельсами (шириной Common Rail: 100–200 мм), адаптируясь к планировке различных промышленных объектов (например, линейных заводских производственных линий, изогнутых подземных инженерных туннелей). Он поддерживает двунаправленное движение с регулируемой скоростью ( 0–1 м/с ) и может автоматически реверсировать или останавливаться в заданных точках (например, на станциях проверки, точках зарядки), чтобы обеспечить полный охват маршрута проверки.
Оснащенный литиевой батареей высокой емкости, робот обеспечивает 8-10 км непрерывной работы — этого достаточно, чтобы преодолеть всю длину большинства инженерных туннелей или заводских рельсов за одну поездку. Он также совместим с системами беспроводной зарядки: когда уровень заряда батареи падает ниже 20%, робот автоматически отправляется к ближайшей точке беспроводной зарядки, выполняя полную зарядку за 1,5–2 часа и возобновляя проверку без ручного вмешательства.
Камера видимого света : оснащена камерой высокого разрешения 4K с 10-кратным оптическим зумом, позволяющей получать четкие изображения деталей оборудования (например, этикеток клапанов, соединений трубопроводов) даже в условиях низкой освещенности (поддержка режима ночного видения).
Инфракрасный тепловизор : обнаруживает разницу температур на поверхности трубопроводов, кабелей и электрооборудования (например, от 20,7 до 45,0 ℃ ), выявляя скрытые неисправности, такие как плохая изоляция или засоры.
Все изображения и тепловые данные передаются на центральную платформу в режиме реального времени, что позволяет удаленно просматривать и анализировать.
Алгоритм искусственного интеллекта робота специализируется на обнаружении промышленных дефектов и способен:
Выявление утечек (например, пятен воды на стенках трубопровода, утечки масла из клапанов) посредством сравнения изображений.
Обнаружение коррозии и старения металлических поверхностей (например, ржавчины на рельсовых кронштейнах, растрескивания слоев изоляции).
Распознавание аномальных состояний оборудования (например, ослабление болтов, повреждение оболочек кабелей).
При обнаружении дефекта робот отмечает местоположение (например, «100 м от начальной точки инженерного туннеля») и отправляет сигнал тревоги на центральную платформу с прикрепленными изображениями.
Благодаря системе двусторонней аудиосвязи обслуживающий персонал может использовать центральную платформу для связи с персоналом на месте (например, руководить ремонтом) через робота. В случае возникновения чрезвычайных ситуаций (например, утечки газа, пожара) робот может:
Активируйте встроенную звуковую и световую сигнализацию, чтобы предупредить персонал на объекте.
Постоянно загружайте изображения и аудио с места происшествия в режиме реального времени для поддержки удаленного управления и принятия решений.
— Рельсовый робот промышленного класса это основной инструмент для управления интеллектуальной инфраструктурой и промышленными объектами:
Муниципальные инженерные туннели : проверка водопроводных, дренажных, газовых и энергетических трубопроводов в подземных инженерных туннелях (например, в проектах «умного города» в Пекине, Шанхае и Гуанчжоу), обнаружение утечек, коррозии и засоров во избежание сбоев городской инфраструктуры.
Энергетика : проверка рельсов электропередачи и кабельных траншей на электростанциях, контроль температуры кабеля и состояния изоляции для предотвращения электрических пожаров.
Заводские производственные линии : проверка рельсов автоматизированных производственных линий (например, сборочных линий автомобилей), мониторинг рабочего состояния конвейерных лент, роботизированных манипуляторов и другого оборудования, а также обнаружение аномалий, таких как отклонения или заедание.
Нефтехимическая промышленность : Обследование магистральных нефте- и газопроводов в закрытых цехах, выявление утечек газа и коррозии трубопроводов для обеспечения безопасности производства.
A1: Он может стабильно работать в среде с температурой -20~60℃ и относительной влажностью 5%~95% (без конденсации), что делает его пригодным как для подземных инженерных туннелей (высокая влажность), так и для высокотемпературных заводских цехов.
А2: Да. Стандартный ход подъема составляет 0–1 м, но IMS может настроить его на 0–1,5 м в соответствии с потребностями пользователя (например, для проверки высокорасположенных трубопроводов в инженерных туннелях или воздушных кабелей на электростанциях).
A3: Робот использует позиционирование энкодера (запись количества оборотов рельсов) и позиционирование GPS/Beidou (для наружных рельсов) для отслеживания своего местоположения с точностью ± 5 см. Он также оснащен рельсовыми датчиками препятствий: если на рельсе обнаруживается препятствие (например, упавший инструмент), он немедленно останавливается и отправляет предупреждение на центральную платформу.
А4: Да. В случае временного сбоя в сети робот может хранить данные проверки (изображения, записи температуры) локально (объем памяти: 128 ГБ). Как только сеть будет восстановлена, она автоматически загрузит все офлайн-данные на центральную платформу, гарантируя отсутствие потери данных.