- Productos
- Acerca de RYAN
- Solución
- Apoyo
- Noticias
- Contáctenos

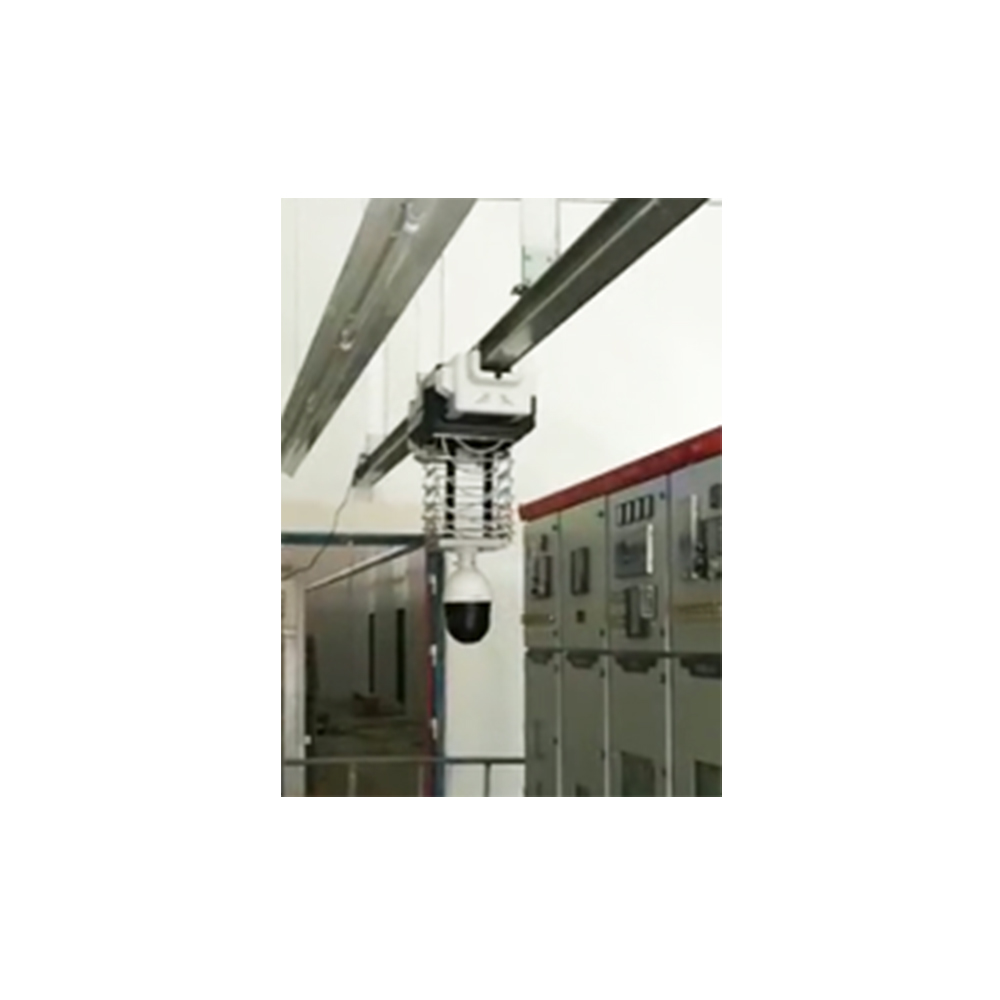
El robot guiado por rieles de grado industrial es una solución de inspección inteligente especializada desarrollada por IMS (Jinan) Robot Technology Co., Ltd., diseñada para escenarios de inspección de ruta fija y de larga distancia, como túneles integrales de servicios públicos, líneas de producción de fábricas y rieles de transmisión de energía. Como producto principal de la cartera de 'terminales inteligentes' de IMS, opera a lo largo de rieles preinstalados (rectos o curvos), logrando una inspección continua y de alta precisión con una capacidad de operación continua de 8 a 10 km y soporte de carga inalámbrica. Al integrar reconocimiento de imágenes, imágenes térmicas infrarrojas y transmisión de datos en tiempo real, este robot reemplaza las patrullas manuales en entornos estrechos, cerrados o de larga distancia (por ejemplo, túneles subterráneos de servicios públicos), mejorando significativamente la eficiencia de la inspección y la precisión de los datos. Se utiliza ampliamente en las industrias municipal y eléctrica y se ha convertido en un equipo clave para la gestión de infraestructuras de ciudades inteligentes.
Nombre del parámetro |
Especificación |
Tipo de carril aplicable |
Rieles rectos/curvos |
Velocidad de viaje |
0-1m/s (bidireccional, ajustable) |
Peso del equipo |
≤ 30kg |
Rango de operación continua |
8-10 kilómetros |
Modo de fuente de alimentación |
Batería de litio + carga inalámbrica |
Carrera de elevación |
Personalizable (0-1,5 m) |
Capacidad de escalada |
≥ 10° |
Ambiente de trabajo |
Temperatura: -20 ~ 60 ℃ ; Humedad: 5%~95% (sin condensación) |
Funciones principales |
Monitoreo en tiempo real de luz visible, imágenes térmicas infrarrojas, reconocimiento de imágenes AI (fugas/corrosión), intercomunicador de audio remoto, pulsación de alarma en tiempo real |
El robot es compatible con rectos y curvos rieles (ancho de riel común: 100-200 mm), adaptándose al diseño de diferentes sitios industriales (por ejemplo, líneas de producción lineales de fábrica, túneles subterráneos curvos de servicios públicos). Admite desplazamiento bidireccional a una velocidad ajustable ( 0-1 m/s ) y puede retroceder o detenerse automáticamente en puntos preestablecidos (por ejemplo, estaciones de inspección, puntos de carga) para garantizar una cobertura total de la ruta de inspección.
Equipado con una batería de litio de alta capacidad, el robot admite entre 8 y 10 km de funcionamiento continuo , suficiente para cubrir toda la longitud de la mayoría de los túneles de servicios públicos o vías de fábrica en un solo viaje. También es compatible con sistemas de carga inalámbrica: cuando el nivel de la batería cae por debajo del 20%, el robot se desplaza automáticamente al punto de carga inalámbrica más cercano, completa una carga completa en 1,5-2 horas y reanuda la inspección sin intervención manual.
Cámara de luz visible : equipada con una cámara de alta definición 4K con zoom óptico de 10x, que captura imágenes claras de los detalles del equipo (p. ej., etiquetas de válvulas, juntas de tuberías) incluso en entornos con poca luz (compatible con el modo de visión nocturna).
Cámara termográfica infrarroja : detecta diferencias de temperatura en la superficie de tuberías, cables y equipos eléctricos (p. ej., 20,7 ℃ a 45,0 ℃ ), identificando fallas ocultas como aislamiento deficiente u obstrucciones.
Todas las imágenes y datos térmicos se transmiten a la plataforma central en tiempo real, lo que permite su visualización y análisis remotos.
El algoritmo de IA del robot está especializado en la detección de defectos industriales, siendo capaz de:
Identificación de fugas (p. ej., manchas de agua en las paredes de la tubería, filtración de aceite de las válvulas) mediante comparación de imágenes.
Detección de corrosión y envejecimiento en superficies metálicas (p. ej., óxido en soportes de rieles, agrietamiento de capas aislantes).
Reconocimiento de estados anormales del equipo (p. ej., pernos flojos, fundas de cables dañadas).
Una vez que se detecta un defecto, el robot marca la ubicación (por ejemplo, '100 m desde el punto de partida del túnel de servicios públicos') y envía una alarma a la plataforma central con imágenes adjuntas.
Integrado con un sistema de intercomunicación de audio bidireccional, el personal de mantenimiento puede usar la plataforma central para comunicarse con el personal en el sitio (por ejemplo, guiar las reparaciones) a través del robot. En caso de emergencia (p. ej., fuga de gas, incendio), el robot puede:
Active una alarma de luz y sonido incorporada para advertir al personal en el sitio.
Cargue continuamente imágenes y audio en tiempo real del lugar del accidente para respaldar el comando remoto y la toma de decisiones.
El robot guiado por rieles de grado industrial es una herramienta central para la gestión inteligente de infraestructuras y sitios industriales:
Túneles de servicios públicos municipales : inspección de tuberías de suministro de agua, drenaje, gas y energía en túneles de servicios públicos subterráneos (por ejemplo, en los proyectos de ciudades inteligentes de Beijing, Shanghai y Guangzhou), detectando fugas, corrosión y bloqueos para evitar fallas en la infraestructura urbana.
Industria Eléctrica : Inspección de rieles de transmisión de energía y zanjas de cables en plantas de energía, monitoreando la temperatura del cable y el estado del aislamiento para prevenir incendios eléctricos.
Líneas de producción en fábrica : inspección de rieles de líneas de producción automatizadas (por ejemplo, líneas de ensamblaje de automóviles), monitoreo del estado de operación de cintas transportadoras, brazos robóticos y otros equipos, y detección de anomalías como desviaciones o atascos.
Industria Petroquímica : Inspección de oleoductos y gasoductos de larga distancia en talleres cerrados, detectando fugas de gas y corrosión de los oleoductos para garantizar la seguridad de la producción.
R1: Puede funcionar de manera estable en un ambiente con una temperatura de -20~60 ℃ y una humedad relativa de 5%~95% (sin condensación), lo que lo hace adecuado tanto para túneles subterráneos de servicios públicos (alta humedad) como para talleres de fábrica de alta temperatura.
R2: Sí. La carrera de elevación estándar es de 0 a 1 m, pero IMS puede personalizarla a 0 a 1,5 m según las necesidades del usuario (por ejemplo, para inspeccionar tuberías en posiciones elevadas en túneles de servicios públicos o cables aéreos en plantas de energía).
R3: El robot utiliza posicionamiento por codificador (que registra el número de rotaciones de rieles) y posicionamiento GPS/Beidou (para rieles exteriores) para rastrear su ubicación con una precisión de ±5 cm. También está equipado con sensores de obstáculos ferroviarios: si se detecta un obstáculo (por ejemplo, una herramienta caída) en el carril, se detendrá inmediatamente y enviará una alerta al andén central.
R4: Sí. En caso de fallo temporal de la red, el robot puede almacenar datos de inspección (imágenes, registros de temperatura) localmente (capacidad de almacenamiento: 128 GB). Una vez que se restablezca la red, cargará automáticamente todos los datos sin conexión a la plataforma central, asegurando que no se pierdan datos.